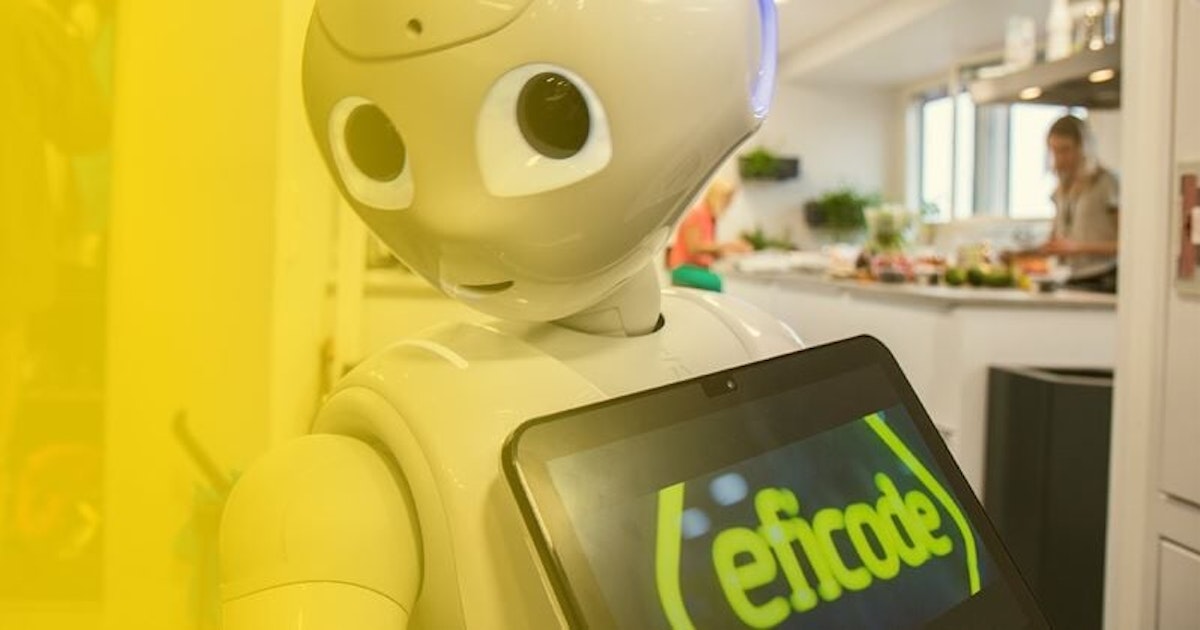
Intressanta anteckningar och slutsatser om roboten Pepper, baserade på utbildningen som hölls i Paris i juli.
Taavi Rouhiainen
Taavi is Eficode's DevOps Consultant who has been part of various interesting and challenging projects related to DevOps and test automation, server configuration, web development and Internet of things.
Jag var en av de lyckligt lottade som fick åka på en utbildning om Pepper i Frankrike. Utbildningen pågick i fem dagar och arrangerades av SoftBank Robotics i Paris.
Om du inte känner till Pepper är det en humanoid robot som kan känna igen ansikten och känslor. Den är 1,20 meter lång, rör sig på hjul och kan röra kroppen på ett mer mänskligt sätt när man interagerar med den. Men låt oss fokusera på utbildningen. Den började med en introduktion till Aldebaran och SoftBank Robotics, följt av hårdvaran, inklusive alla sensorer, fysiska mått och datorerna inuti Pepper. Hårdvarudelen är mycket viktig för att få en helhetsbild av vad Pepper kan göra inom sina fysiska begränsningar. Efter hårdvarupassen började vi studera olika områden var för sig, såsom rörelser, tal, ansiktsigenkänning, dialog och användning av surfplattan. I slutet av den fem dagar långa utbildningen genomförde varje team sitt eget projekt som kombinerade allt vi hade lärt oss under utbildningen.
Jag måste vara ärlig: även om utbildningen var välorganiserad och mycket intressant, var det bästa med besöket alla sevärdheter och tiden vi tillbringade med gruppen efter utbildningsdagarna. Underskatta aldrig de sociala kontakter som kan uppstå under utbildningar som denna!
Med det sagt har programmeraren många sätt att få Pepper att fungera på önskat sätt. Det finns tre SDK:er för Pepper: Python, Java och C++. Det finns även ett särskilt utvecklingsverktyg som heter Choregraphe. Dessa alternativ är utformade för att interagera med Peppers mjukvarulager NAOqi, som körs på Linux. Programmeraren har full kontroll över det via NAOqi, men saknar sudo-rättigheter för själva Linux. Därför går det inte att installera programvara direkt i Peppers centrala operativsystem. Eftersom Pepper har WiFi-anslutning tillgänglig (och vissa modeller även ethernet) kan utvecklaren använda en extern back end-lösning för att lagra och läsa data via API. Python har pip-modulen requests installerad, så ett sätt att skapa en applikation är att utbyta information mellan Pepper och en backend på en extern server.
Till en början kan programmeringen av Pepper vara lite frustrerande när hela mjukvaruarkitekturen är oklar, men efter en eller två dagar blir det tydligare hur man interagerar med alla olika moduler och kombinerar dem till ett bra beteende. Det coolaste med programmeringen är att målet är en ROBOT som kan svära och visa slumpmässiga poser, eller vara artig och visa dig vägen till platsen du vill till samtidigt som den pratar om hur vackert vädret är. Det går också att lagra hela innehållet i ett lager i Peppers minne, så att kunder kan hitta det de behöver genom att fråga roboten.
I framtiden kommer robotar att bli starkare, och språkkapaciteten kommer att bli bättre och mer flytande, bland många andra egenskaper. Därför är möjligheterna för robotapplikationer nästan oändliga.
- Software development
Subscribe to our newsletter
Related blogs


